人工智能輪式機(jī)器人研發(fā)與人工智能基礎(chǔ)軟件開發(fā) 技術(shù)融合與未來趨勢
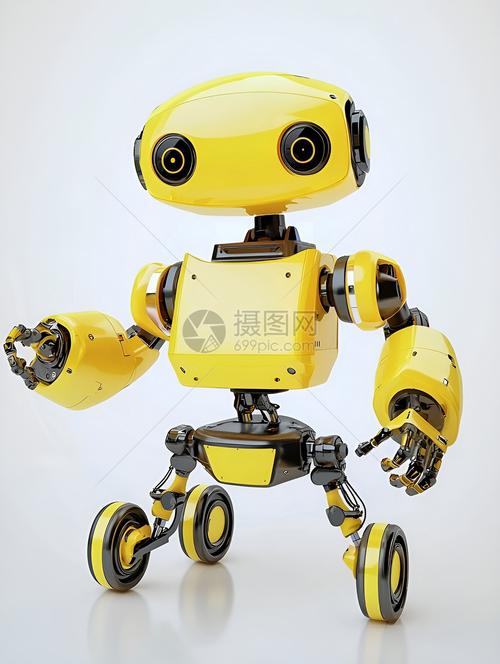
引言\n\n隨著人工智能技術(shù)的飛速發(fā)展,輪式機(jī)器人作為移動機(jī)器人領(lǐng)域的重要分支,正在工業(yè)、物流、服務(wù)、醫(yī)療等多個場景中落地應(yīng)用。人工智能輪式機(jī)器人研發(fā)與人工智能基礎(chǔ)軟件開發(fā)之間存在著緊密的共生關(guān)系——前者是后者的物理載體,后者是前者智能行為的核心支撐。本文將探討這兩大技術(shù)方向的融合現(xiàn)狀、關(guān)鍵技術(shù)及未來趨勢。\n\n## 一、人工智能輪式機(jī)器人研發(fā)概述\n\n輪式機(jī)器人是一種通過輪式移動機(jī)構(gòu)實現(xiàn)運動的智能系統(tǒng)。相比足式、履帶式機(jī)器人,輪式機(jī)器人在結(jié)構(gòu)化環(huán)境地面具有更高的能效、速度和穩(wěn)定性。其研發(fā)核心包括以下幾個方面:\n\n1. 機(jī)械與驅(qū)動系統(tǒng):差速驅(qū)動、阿克曼轉(zhuǎn)向、全向輪等底盤的優(yōu)化設(shè)計,直接影響機(jī)器人的運動靈活性和負(fù)載能力。\n2. 感知與定位:利用激光雷達(dá)、攝像頭、IMU、輪式里程計等多傳感器融合,實現(xiàn)SLAM(同步定位與建圖)、障礙物檢測和環(huán)境理解。\n3. 路徑規(guī)劃與運動控制:全局規(guī)劃(A*、Dijkstra等)與局部規(guī)劃(DWA、TEB等)結(jié)合,實現(xiàn)自主導(dǎo)航與動態(tài)避障。\n4. 決策與學(xué)習(xí):基于強(qiáng)化學(xué)習(xí)、模仿學(xué)習(xí)等方法,讓機(jī)器人學(xué)會復(fù)雜場景下的行為策略。\n\n## 二、人工智能基礎(chǔ)軟件開發(fā)的關(guān)鍵內(nèi)容\n\n人工智能基礎(chǔ)軟件為機(jī)器人提供算法框架、訓(xùn)練平臺和運行時環(huán)境。其開發(fā)重點包括:\n\n1. 深度學(xué)習(xí)框架:如PyTorch、TensorFlow、PaddlePaddle等,支持神經(jīng)網(wǎng)絡(luò)模型的構(gòu)建、訓(xùn)練與推理。\n2. 機(jī)器人操作系統(tǒng)(ROS/ROS 2):提供通信中間件、硬件抽象、功能包管理,是機(jī)器人軟件開發(fā)的“操作系統(tǒng)”。\\[\n\mathbb{R} \text{ 但請不要誤會,這里是指軟件基礎(chǔ)設(shè)施,而非純數(shù)學(xué)符號。} \]\n3. 計算機(jī)視覺與感知庫:OpenCV、PCL、MMDetection等,用于圖像處理、點云分析和目標(biāo)識別。\n4. 強(qiáng)化學(xué)習(xí)與仿真環(huán)境:Gazebo、Isaac Sim、MuJoCo等,支持在虛擬環(huán)境中訓(xùn)練機(jī)器人策略并遷移到真實世界。\n5. 模型部署與優(yōu)化工具:TensorRT、ONNX Runtime、OpenVINO等,將訓(xùn)練好的模型高效部署到嵌入式平臺(如英偉達(dá)Jetson、地平線征程)。\n\n## 三、兩者融合的技術(shù)路徑\n\n人工智能輪式機(jī)器人研發(fā)與基礎(chǔ)軟件開發(fā)的融合體現(xiàn)在研發(fā)流程的各個階段:\n\n- 階段一:仿真訓(xùn)練\n 在Isaac Sim或Gazebo中搭建輪式機(jī)器人模型,使用ROS 2控制其運動,通過強(qiáng)化學(xué)習(xí)庫(如Stable-Baselines3)訓(xùn)練導(dǎo)航策略。\n\n- 階段二:數(shù)據(jù)閉環(huán)\n 真實機(jī)器人采集傳感器數(shù)據(jù),上傳至云端基礎(chǔ)軟件平臺進(jìn)行標(biāo)注、訓(xùn)練和模型迭代,再下發(fā)至機(jī)器人端進(jìn)行OTA更新。\n\n- 階段三:邊緣推理\n 利用TensorRT等工具將感知模型和決策模型量化加速,部署在機(jī)器人搭載的嵌入式計算單元上,實現(xiàn)低延遲實時控制。\n\n- 階段四:多機(jī)協(xié)同\n 基于ROS 2的DDS通信和邊緣計算框架,多臺輪式機(jī)器人可共享地圖、任務(wù)和模型更新,形成集群智能。\n\n## 四、挑戰(zhàn)與展望\n\n當(dāng)前面臨的挑戰(zhàn)包括:\n\n1. 實時性與算力平衡:復(fù)雜AI模型在嵌入式平臺上的推理速度難以滿足高速運動控制要求。\n2. 仿真到現(xiàn)實的差距:虛擬環(huán)境訓(xùn)練的模型遷移到真實世界時性能下降。\n3. 軟件生態(tài)碎片化:ROS 1與ROS 2并存,不同廠商的中間件和工具鏈兼容性不足。\n4. 安全與可靠性:AI決策的可解釋性、功能安全認(rèn)證仍是難點。\n\n未來趨勢將聚焦于:\n\n- 端到端學(xué)習(xí):從傳感器輸入直接輸出控制指令,簡化傳統(tǒng)模塊化流水線。\n- 大模型與具身智能:視覺-語言-動作(VLA)模型為輪式機(jī)器人提供更強(qiáng)的泛化能力。\n- 云邊端協(xié)同:基礎(chǔ)軟件平臺統(tǒng)一管理訓(xùn)練、部署和運維,實現(xiàn)規(guī)模化落地。\n- 開源與標(biāo)準(zhǔn)化:ROS 2、Autoware等開源項目推動輪式機(jī)器人研發(fā)的標(biāo)準(zhǔn)化和低成本化。\n\n## \n\n人工智能輪式機(jī)器人研發(fā)離不開人工智能基礎(chǔ)軟件開發(fā)的支撐,而基礎(chǔ)軟件的進(jìn)步也需要機(jī)器人這一典型應(yīng)用場景來驗證和迭代。兩者相互促進(jìn),正推動著自主移動機(jī)器人從實驗室走向千行百業(yè)。對于研發(fā)團(tuán)隊而言,打通從基礎(chǔ)軟件到機(jī)器人本體的全棧技術(shù)鏈條,將是贏得未來競爭的關(guān)鍵。
最新產(chǎn)品
品新科技"云工廠"亮相高交會 數(shù)字大腦讓生產(chǎn)更智能,引領(lǐng)人工智能基礎(chǔ)軟件開發(fā)新浪潮
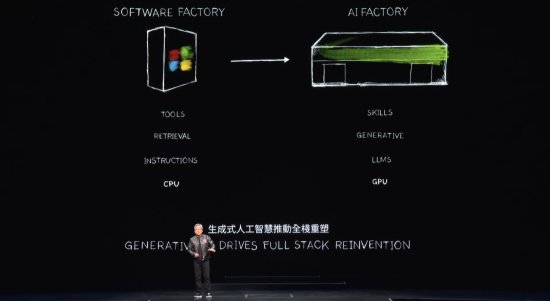
黃仁勛預(yù)言 AI工廠掀起新產(chǎn)業(yè)革命,驅(qū)動軟件全棧重塑與人工智能基礎(chǔ)軟件崛起
智能機(jī)器人研發(fā)與工業(yè)機(jī)器人銷售 人工智能黃金賽道下的多維布局
陜西Chat機(jī)器人 引領(lǐng)AI智能寫作與基礎(chǔ)軟件開發(fā)的新浪潮
科技創(chuàng)新點亮美好生活 2023AWE海爾勾勒智慧住居未來圖景
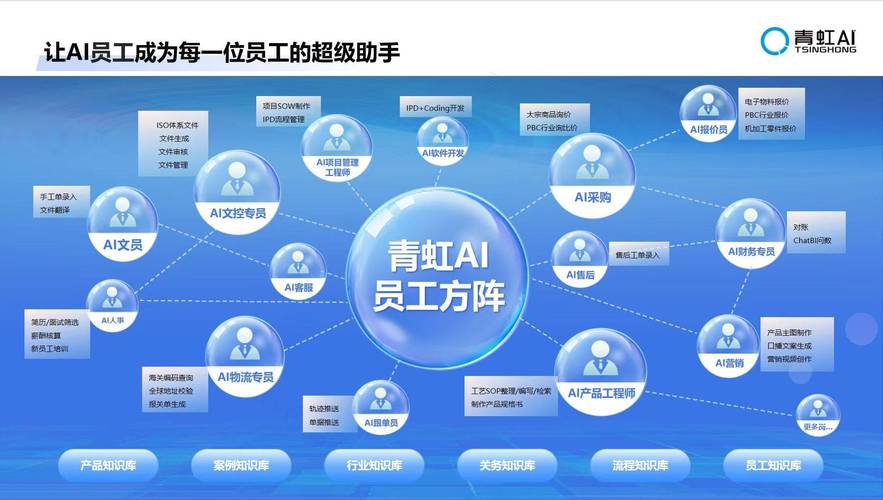
人工智能軟件開發(fā) 全行業(yè)剛需下的基礎(chǔ)軟件崛起與升級路徑
“我在AI開發(fā)領(lǐng)域干了10多年,今天就和大家好好嘮嘮人工智能基礎(chǔ)軟件開發(fā)”——適不適合你,看這三層就夠了
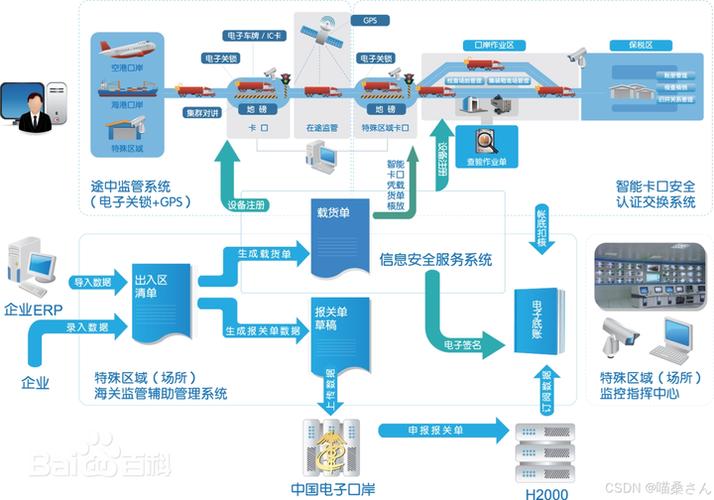
人工智能基礎(chǔ)篇 概念性名詞淺談(第十六講)——工業(yè)軟件二次開發(fā)與人工智能基礎(chǔ)軟件開發(fā)
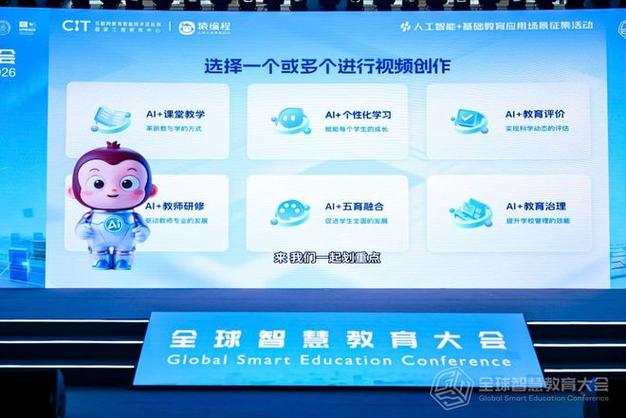
猿編程廣撒英雄帖,征集“AI+基礎(chǔ)教育”優(yōu)秀案例 —— 共筑人工智能基礎(chǔ)軟件開發(fā)新生態(tài)
人工智能重塑軟件開發(fā) 六大改進(jìn)方式與基礎(chǔ)軟件新趨勢